nanomimic
全身动作跟踪图解
G1 / 29 关节
人形机器人
怎样学动作?
给 Unitree G1 一段参考动作。它每 20 毫秒为 29 个关节下指令,先在物理仿真里积累经验,再用世界模型推演每个动作的后果。
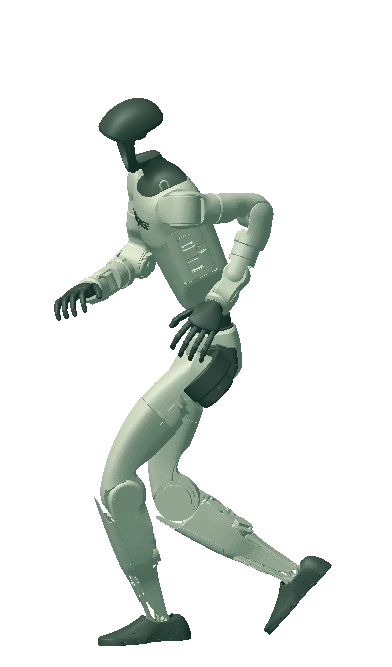
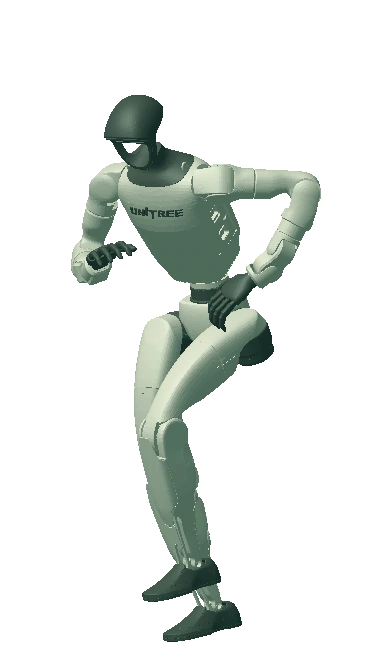
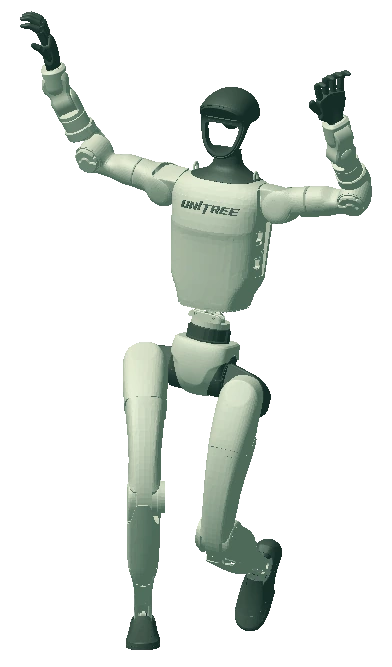
G1 参考舞步
dance1_subject1 · 50 Hz
第 3000 帧
第 3040 帧
第 3080 帧
01
训练闭环
一条仿真轨迹的两种用法
→
02
源码地图
从命令入口找到负责的文件
→
03
观测与目标
快到片段末尾时怎样取十帧
→
04
世界模型
算一算下一步的膝关节角度
→
05
想象回报
倾斜和摔倒怎样影响得分
→
06
回放与导出
虚影怎样运动,ONNX 里有什么
→
07
效果验收
读懂跑步片段的 64 次尝试
→
§
开发规格
核对接口、默认值和验收条件
↗
海报原图 ↗
下一张 · 训练闭环 →